桌面级自适应线材折弯机:机电控制与嵌入式开发实战手册
项目归属:桌面级自适应线材折弯机项目 · 机电控制与嵌入式实训中心
定位:机电一体化、嵌入式固件与下位机运动控制专项实训指南。
适用对象:负责传感器采集、滤波算法、步进电机驱动与运动控制的学生开发人员(具备 C/通用语法基础,Python 自学即可)。
核心边界:聚焦机电控制与嵌入式系统(感知 \(\to\) 滤波 \(\to\) 驱动 \(\to\) 保护 \(\to\) 协议 \(\to\) 中控调试),剔除外部计算机视觉检测与三维建模等非机电模块。
目录
- 机电控制实训耗材与元器件清单
- 1.1 硬件与器材采购全景对照表 (前期理论选型预估)
- 1.2 实操套件官方核准采购明细与供应商对账表
- 1.3 官方推荐防呆 GPIO 引脚分配与电气安全基准表
- 五大机电控制练手项目全景实施手册
- P1:【传感基石】高频测力采样、标定与动态滤波
- P2:【执行基石】TMC2209 步进加减速控制与机械归零
- P3:【安全保护】力载荷超限急停与软硬件限位联动
- P4:【协议契约】ESP32 双向串口指令协议栈设计
- P5:【中控集成】Python 机电调试台与力-角示波器
- 难度评级汇总与递进路线
1. 机电控制实训耗材与元器件清单
针对高中生初学者易接线虚接、容易手抖短路、缺少机械装配经验的特点,本清单放弃裸件与纯面包板方案,全面采用“防呆接口、螺丝端子锁紧、带状态指示灯、具备过流保护”的高容错模块。
- 1.1 节为立项初期的功能模块与理论预算预估表(纯核心电控约 ¥400~480 元);
- 1.2 节为依据实际购物车精准核准的全套实物采购明细与供应商对账表(含 MCH 四位可编程限流电源、双主控、双电机、数显卡尺与世达工具链,实付总计 ¥906.49 元)。
1.1 硬件与器材采购全景对照表 (前期理论选型预估)
| 序号 | 组件类别 | 推荐规格 / 防呆选型 | 练手属性 | 预估单价 | 练手必要性说明与防坑价值 |
|---|---|---|---|---|---|
| 1 | 主控开发板 | ESP32-DEV-KIT-WROOM-32E-N4-M (微雪 Type-C / 4MB / PCB天线 / 已焊接排针) × 2 块 |
✅ 练手必需 | ¥25 × 2 | P1~P5 核心控制大脑,备 1 块防损。认准 -M 出厂焊好排针开箱即用;无 PSRAM 占用 GPIO16/17,对初学者最安全。 |
| 2 | 测力 ADC 模块 | NAU7802 称重模块 (标准 I2C 接口,配防呆线/螺丝端子) | ✅ 练手必需 | ¥15 | P1、P4、P5 核心。走标准硬件 I2C,免去传统 HX711 时序被打断与飞线痛点。 |
| 3 | 力传感器套件 | 5kg 悬臂梁传感器 + 双层安装支架套件 | ✅ 练手必需 | ¥35 | P1、P5 核心。自带悬空受力支架,防止学生压死底座导致无读数。 |
| 4 | 动力步进电机 | 42 步进电机(NEMA 17,48mm 机身,带 XH2.54 4P 排线) | ✅ 练手必需 | ¥35 | P2、P3、P5 核心动力源。自带插拔排线防止散脱。 |
| 5 | 步进驱动模块 | TMC2209 步进驱动板(出厂预调好 \(V_{ref} \approx 0.9\text{V}\),带散热片)× 2 块 | ✅ 练手必需 | ¥15 × 2 | P2、P3、P5 核心。静音高细分,备 1 块备用。 |
| 6 | 机械限位模块 | 3D 打印机限位开关(带状态 LED + 3P 排线)× 2 个 | ✅ 练手必需 | ¥6 × 2 | P2、P3、P5 核心。带 LED 状态灯,通断一眼可见,回零防呆。 |
| 7 | 实验线材工具 | 1.5mm/2.0mm 退火软铝丝各 1 卷 + 螺丝刀 + 优质杜邦线 | ✅ 练手必需 | ¥25 | 折弯耗材与接线工具。软铝丝阻力小回弹好,不伤电机。 |
| 8 | 主控端子底板 | ESP32 专用螺丝端子扩展板 (Terminal Shield) | ⭐ 强烈推荐 (新手防呆) |
¥16 | 杜邦线用螺丝拧紧锁死,彻底杜绝面包板虚接与引脚松脱。 |
| 9 | 驱动转接底板 | 步进驱动单轴扩展板 (带 100μF 滤波电容) | ⭐ 强烈推荐 (防烧驱动) |
¥8 | 避免裸插面包板,板载大电容吸收反电动势,防击穿驱动。 |
| 10 | 实验供电电源 | 30V 5A 四位数显可调直流电源 (带恒流 CC 限流) | ⭐ 强烈推荐 (防短路烧板) |
¥180 | 实验室若已有公用可调电源则无需购买;若无建议自备,预设 0.8A 限流彻底杜绝新手接错线烧板。 |
| 11 | 标定砝码 | 金属标准砝码组(100g, 200g, 500g 各 1 个) | ⚠️ 可替代 (非必须专购) |
¥15 | 用于 P1 称重两点标定。完全可用一瓶 500ml 满装矿泉水(≈500g)临时替代。 |
| 12 | 协议排障工具 | USB 逻辑分析仪 (24MHz 8通道) | ⚠️ 可选排障 (非必须) |
¥30 | 调试辅助工具。协议正常时用不上,仅在通信异常抓包时使用。 |
1.2 实操套件官方核准采购明细与供应商对账表
本清单汇总了经过导师严格技术评审与防坑审查的全部实物采购明细,涵盖机电动力、微感知、主控通信、供电系统、实验耗材及专业工具链。所有规格均通过实物参数对齐,确保学生零虚接、零短路打火、免电烙铁焊接开箱即用。
| 序号 | 材料名称 | 配件实物照 | 推荐供应商 / 店铺 | 精准型号与采购规格分类 | 数量 | 官方实付单价 | 合计金额 | 核心功能与关键防坑指引 |
|---|---|---|---|---|---|---|---|---|
| 1 | 实验可调直流电源 | 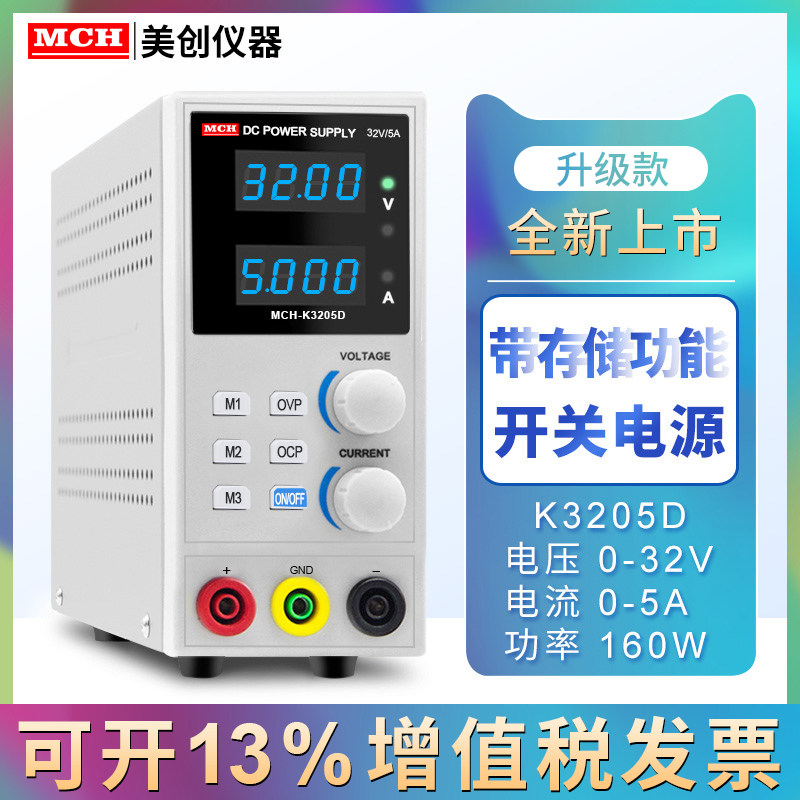 📷 查看大图 |
美创家居专营店 | MCH-K3205D(32V 5A 160W / 可存储 / 四位高精数显 / 带 OCP / 独立输出开关) | 1 台 | ¥249.69 | ¥249.69 | 核心供电中枢。带独立 ON/OFF 软启动与 OCP 硬跳闸,彻底消除传统电源短路剧烈打火与开机浪涌;M1 一键锁死 12.00V 防手抖误拧。 |
| 2 | ESP32 主控开发板 | 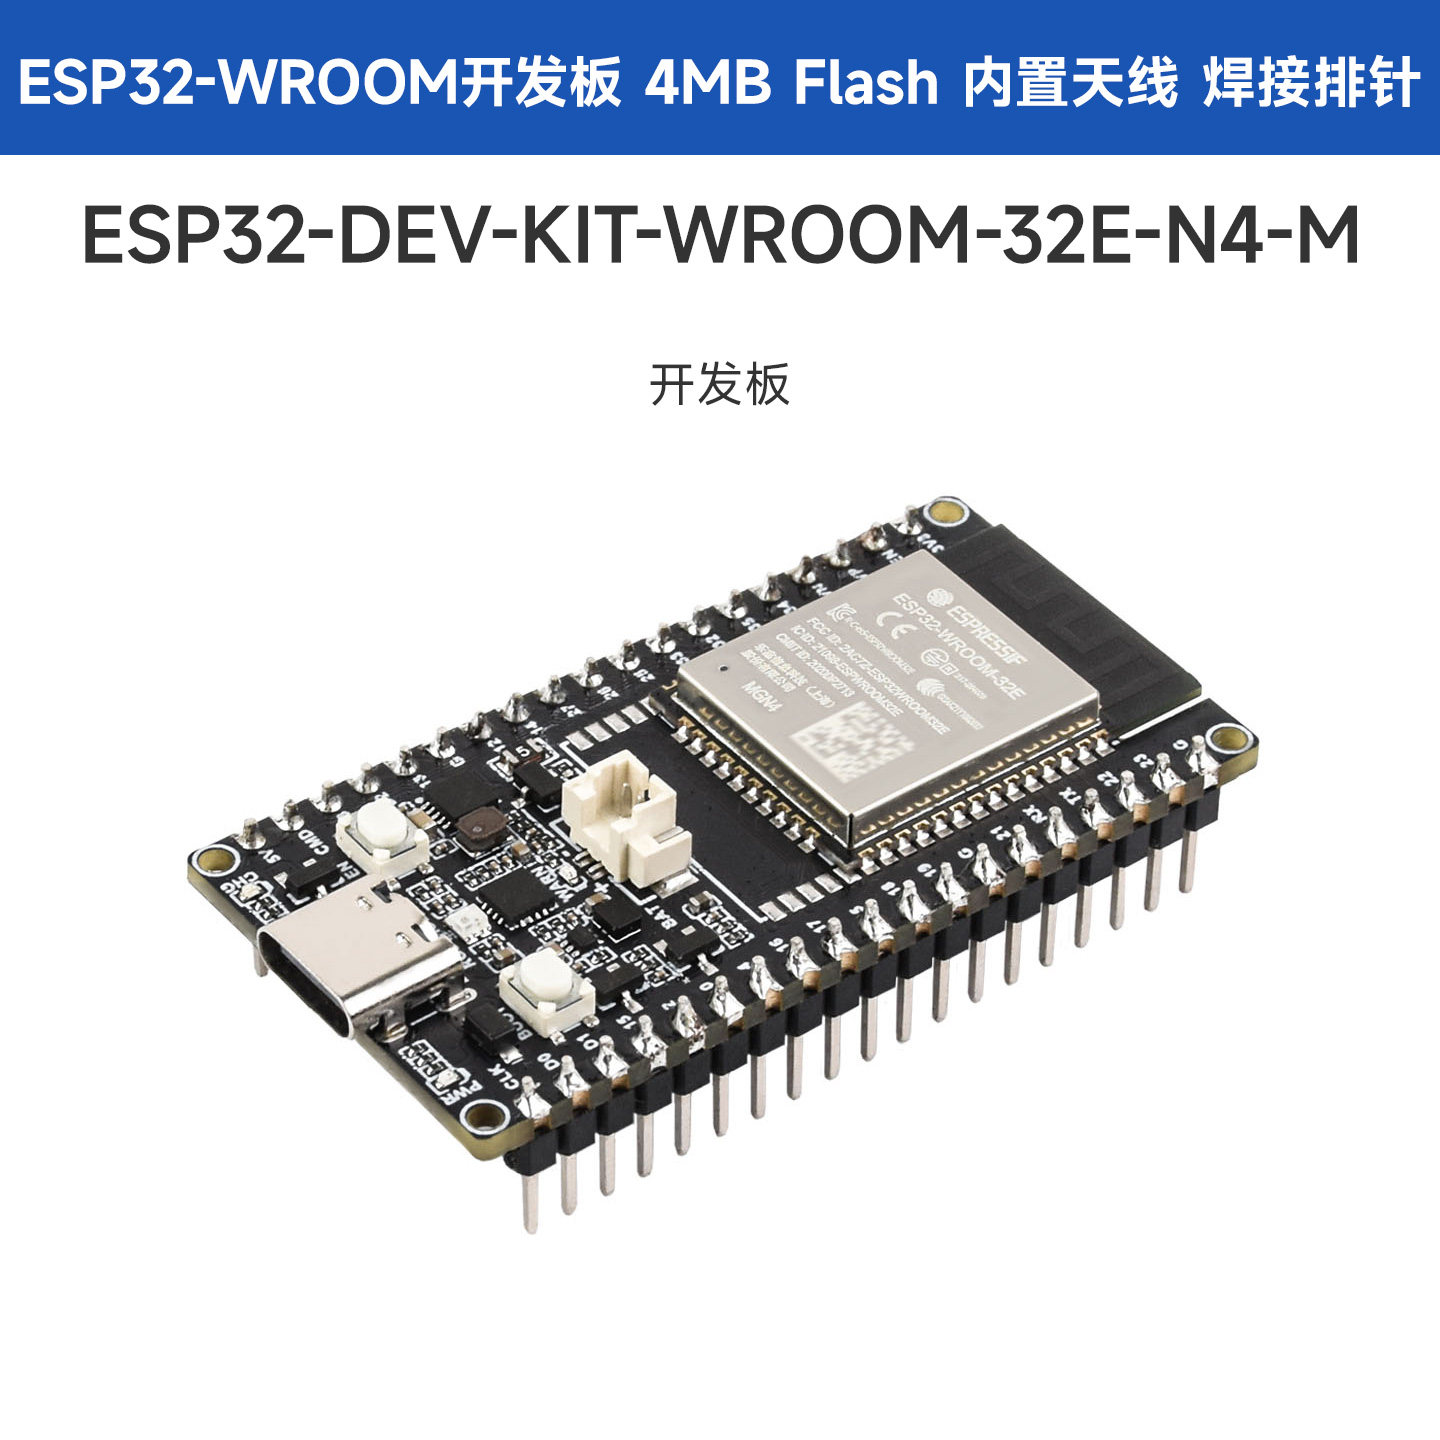 📷 查看大图 |
微雪旗舰店 | ESP32-DEV-KIT-WROOM-32E-N4-M (Type-C / 4MB Flash / 已焊接排针 38P) |
2 块 | ¥45.87 | ¥91.74 | P1~P5 核心控制大脑。认准微雪原厂已焊好排针,无 PSRAM 占用 GPIO16/17,性能纯正稳定;备 1 块防损。(标价 ¥46.00,活动实付单价 ¥45.87) |
| 3 | ESP32 接线端子板 | 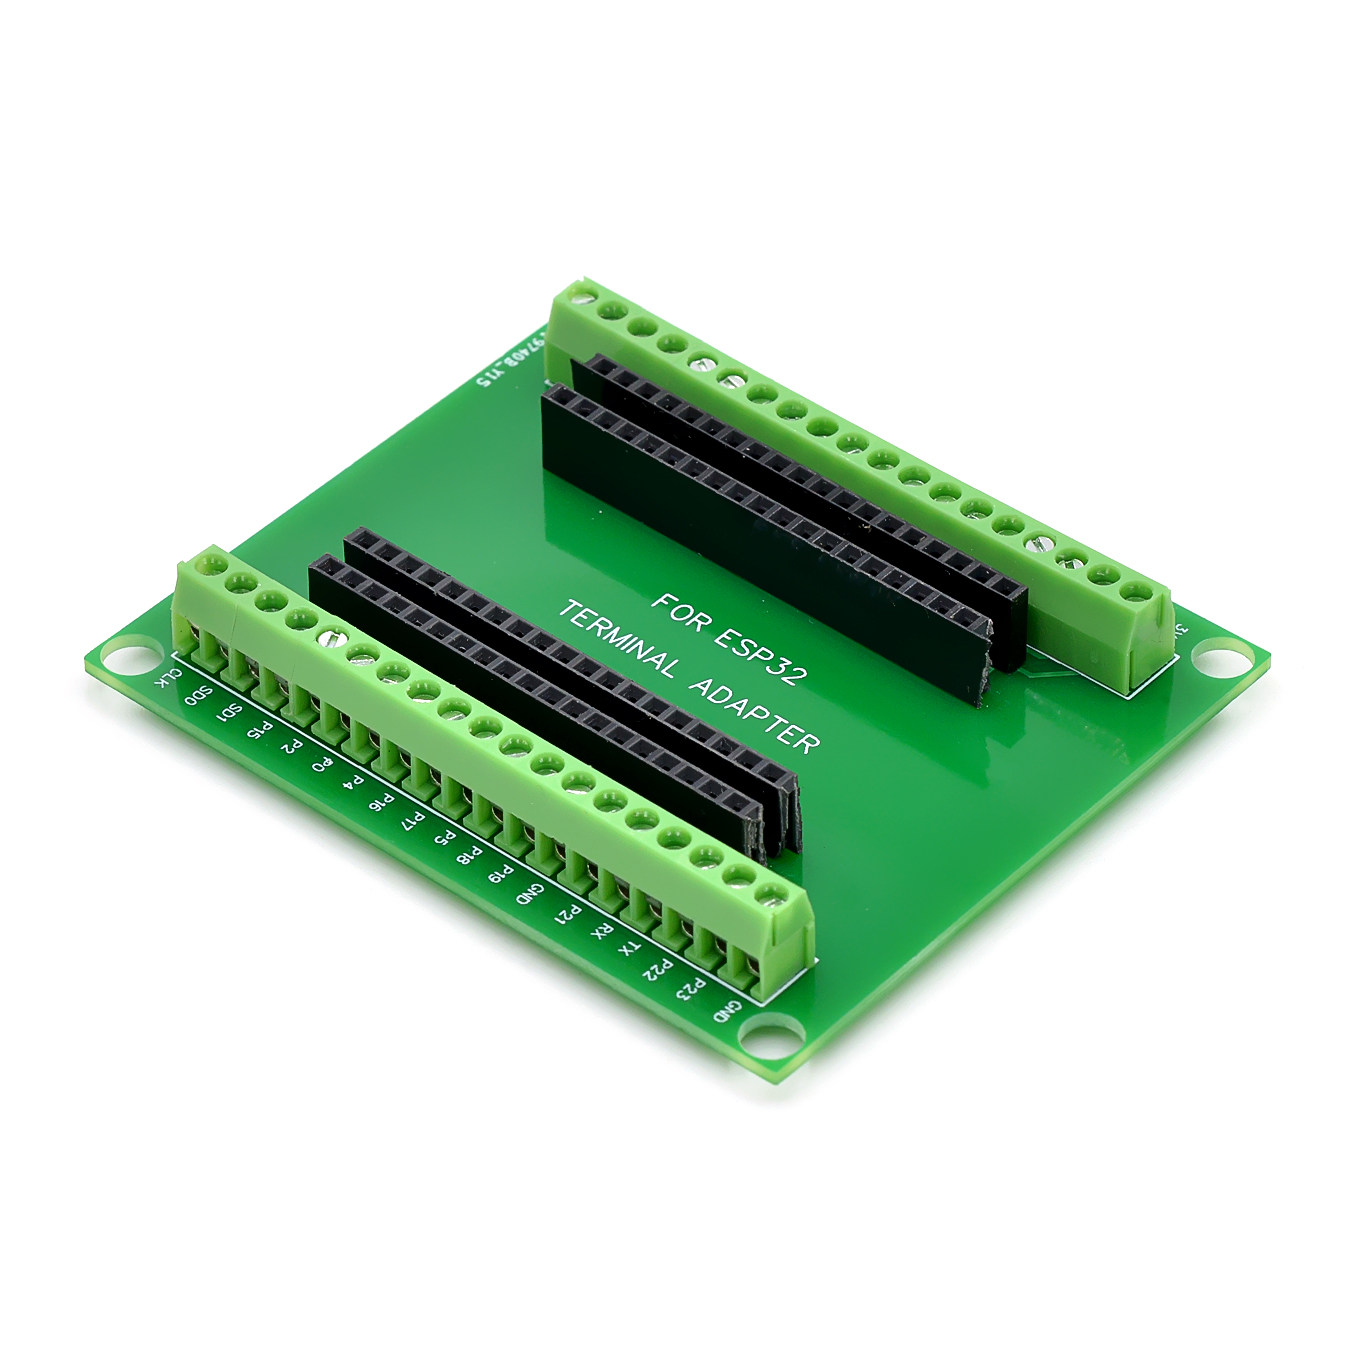 📷 查看大图 |
麦德斯电子 | ESP-32 38P I/O 口接线端子扩展板 (双排母插座 / 全引脚螺丝端子全引出) |
1 块 | ¥8.00 | ¥8.00 | 严丝合缝匹配微雪 38 针 DevKitC,所有引脚全部转为带螺纹端子锁死,彻底杜绝杜邦线虚接、断脱与死机。 |
| 4 | 步进驱动模块 | 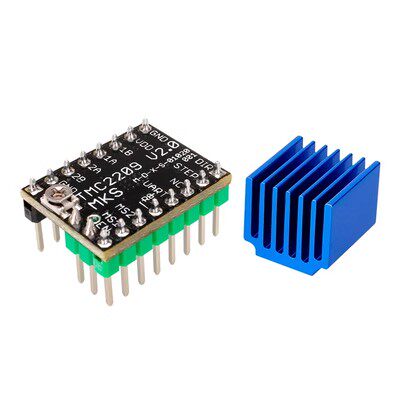 📷 查看大图 |
创客基地 (Makerbase) | MKS TMC2209 V2.0 步进驱动模块 (出厂预调好 \(V_{ref} \approx 0.9\text{V}\) / 带原厂蓝色铝齿散热片) |
2 块 | ¥17.80 | ¥35.60 | 工业级超静音高细分驱动芯片,运转无啸叫;备 1 块防止学生通电插拔反电动势击穿驱动。 |
| 5 | 驱动单轴扩展底板 | 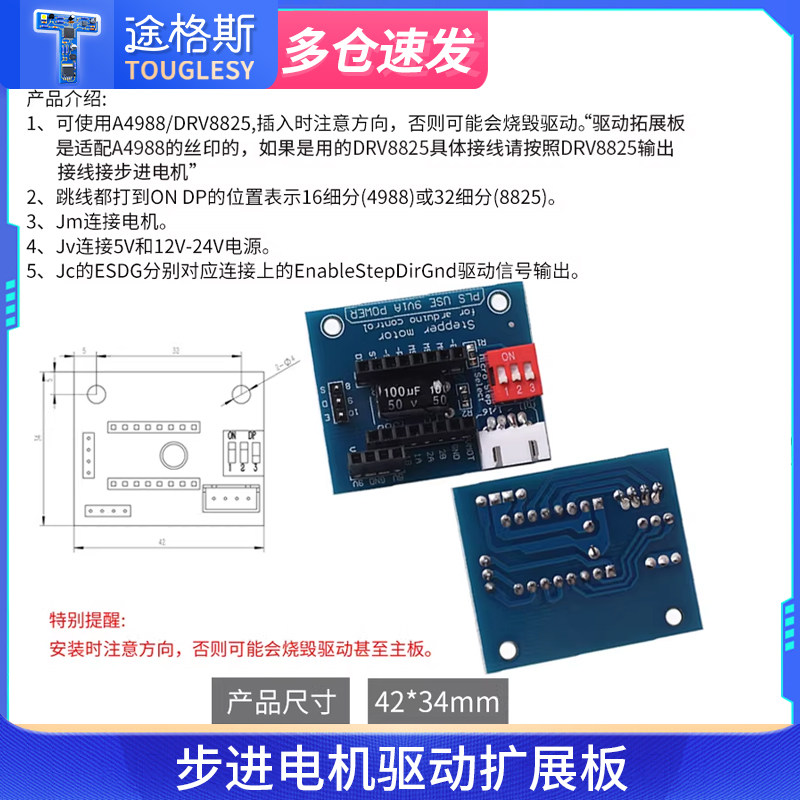 📷 查看大图 |
touglesy旗舰店 | 步进电机驱动单轴扩展板 (板载 100μF 50V 滤波大电容 + 红色 1/16 拨码开关) |
2 块 | ¥6.26 | ¥12.52 | 承载 TMC2209 模块,中央大电容吸收反电动势“保命防烧”;拨码全拨到 ON 即硬件锁死 1/16 细分。 |
| 6 | 机械限位开关模块 | 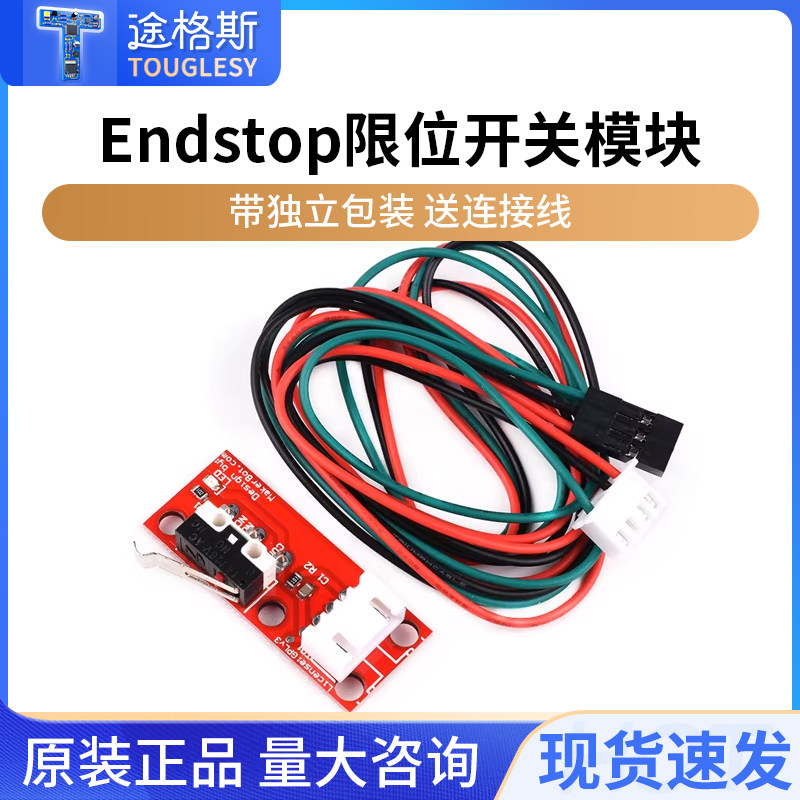 📷 查看大图 |
touglesy旗舰店 | RAMPS 1.4 机械 Endstop 限位开关 (红色满血版 / 板载贴片 LED 灯 + C1 消抖电容,配 3P 线) |
2 套 | ¥5.65 | ¥11.30 | P2/P3 回零与急停。碰撞即刻点亮高亮红灯,自带 C1 贴片电容物理吸收触点抖动火花,防止中断误触发。 |
| 7 | 信号互联杜邦线 | 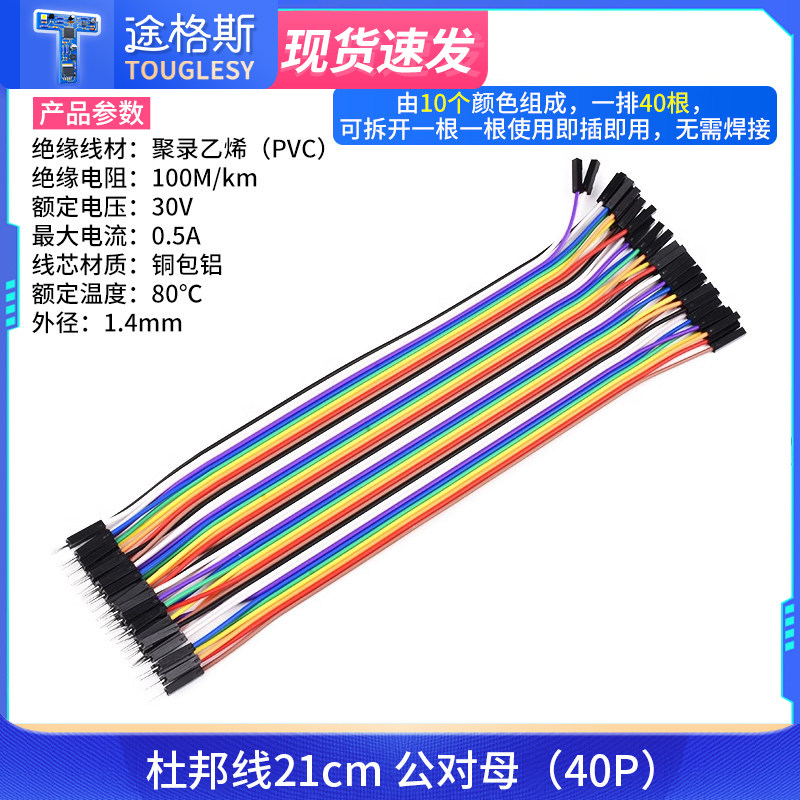 📷 查看大图 |
touglesy旗舰店 | 杜邦线 21cm 公对母(40P 彩色排线) | 1 排 | ¥3.68 | ¥3.68 | 步进扩展板 ESDG 4 针公排针与 ESP32 螺丝端子之间的连接桥梁,母头插驱动底板,公针锁入端子孔。 |
| 8 | 动力步进电机 | 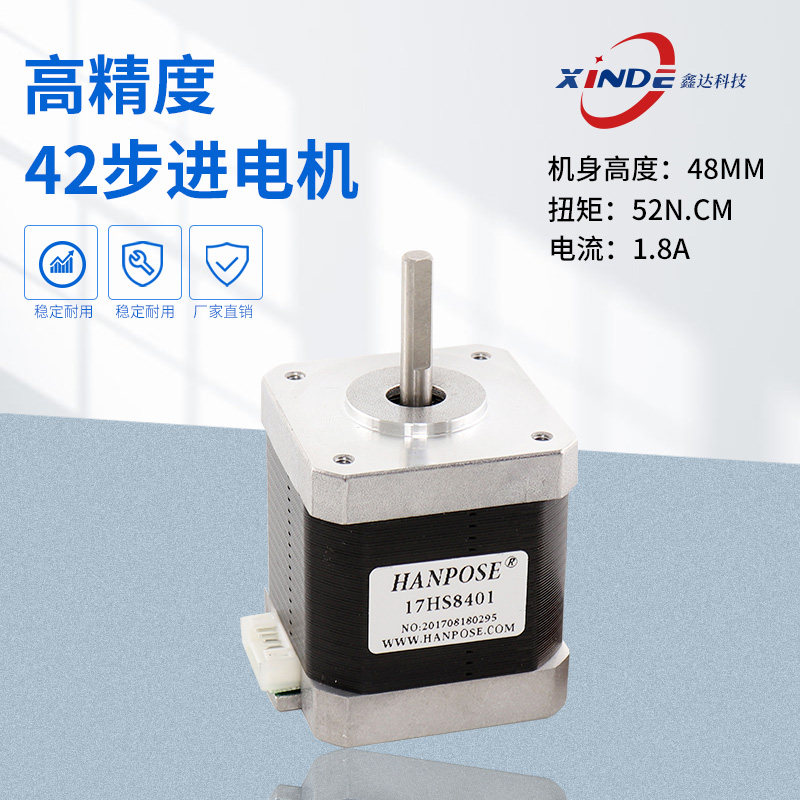 📷 查看大图 |
广州鑫达科技 | 42BYGH48 (17HS8401) 步进电机 (保持扭矩 52N·cm / 高 48mm / D型扁位轴 / 配 4P 彩线) |
2 台 | ¥35.28 | ¥70.56 | 折弯动力核心,充沛扭矩克服铝丝成型抗弯阻力绝不失步;D 轴防止顶丝打滑;已剔除多余工业大驱动。备 1 台。 |
| 9 | 测力高精 ADC 模块 | 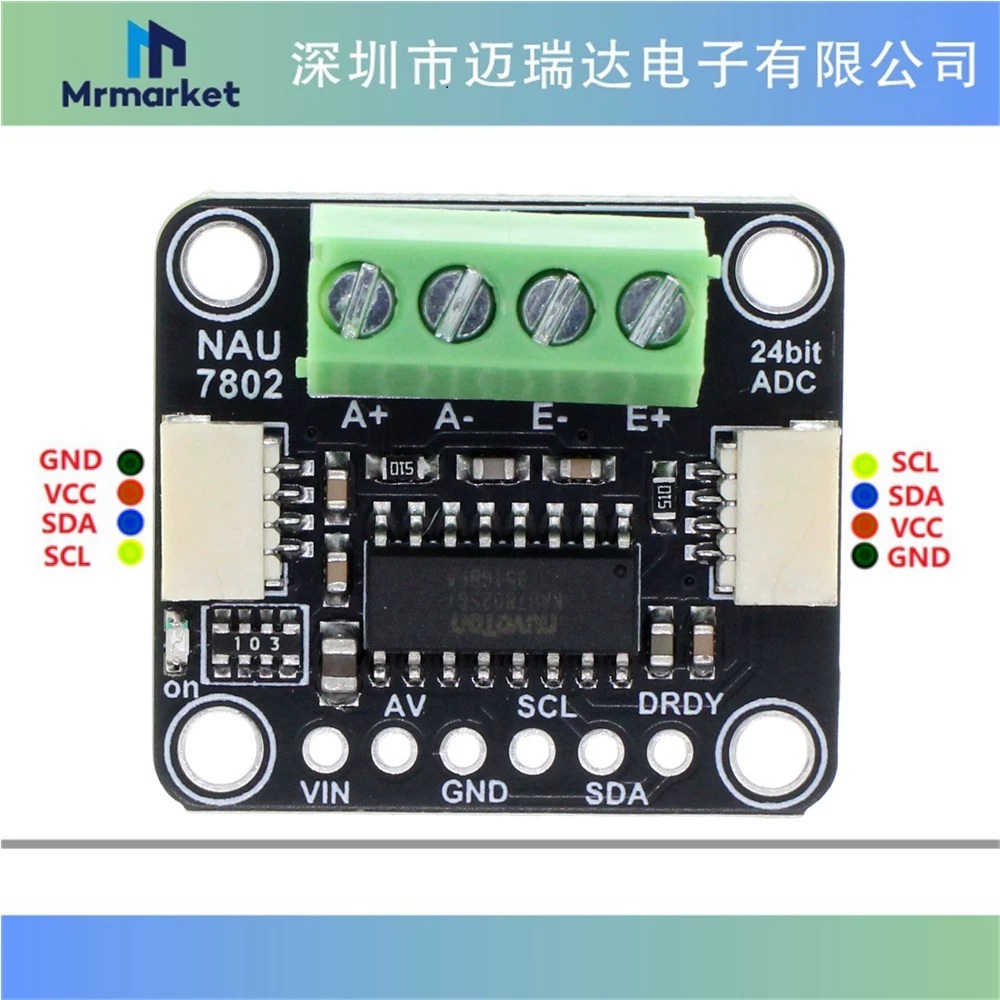 📷 查看大图 |
迈瑞达企业店 | NAU7802 24-Bit 称重 ADC 模块 (标准硬件 I2C 接口 / STEMMA QT & Qwiic 接口) |
1 块 | ¥33.50 | ¥33.50 | P1 传感核心,24 位高分辨率 \(\Sigma-\Delta\) 模数转换,硬件 I2C 稳定高速无阻塞,彻底规避传统 HX711 痛点。 |
| 10 | 传感器免焊转接线 | 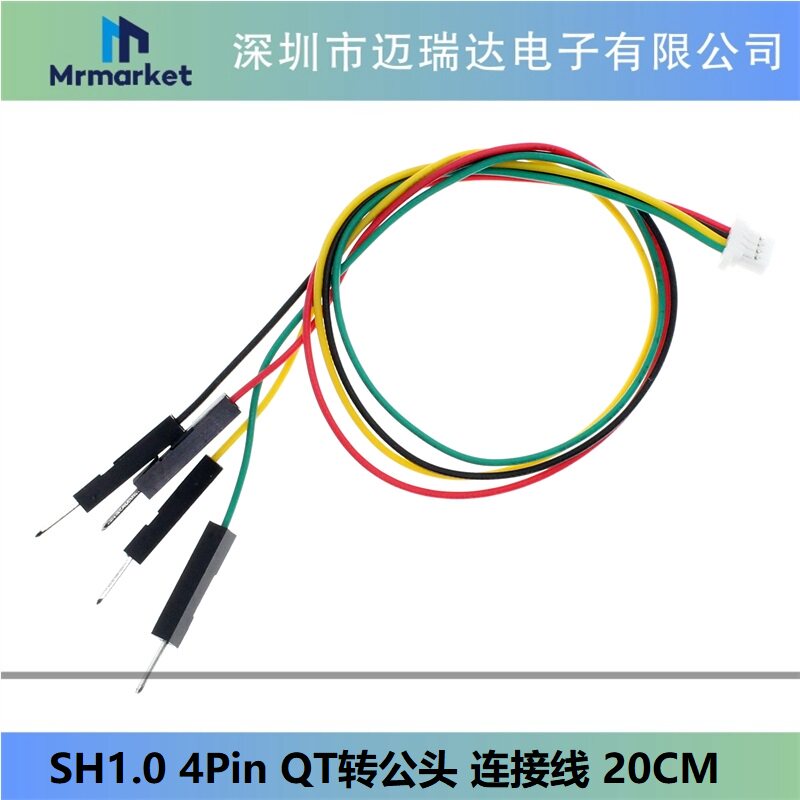 📷 查看大图 |
迈瑞达企业店 | SH1.0 4Pin QT 转公头连接线(长 20cm) | 1 根 | ¥1.50 | ¥1.50 | 神来之笔配件。白头直插 NAU7802 板载 QT 座,四根公针直锁 ESP32 端子,全流程彻底免去电烙铁焊接。 |
| 11 | 微型悬臂梁测力计 | 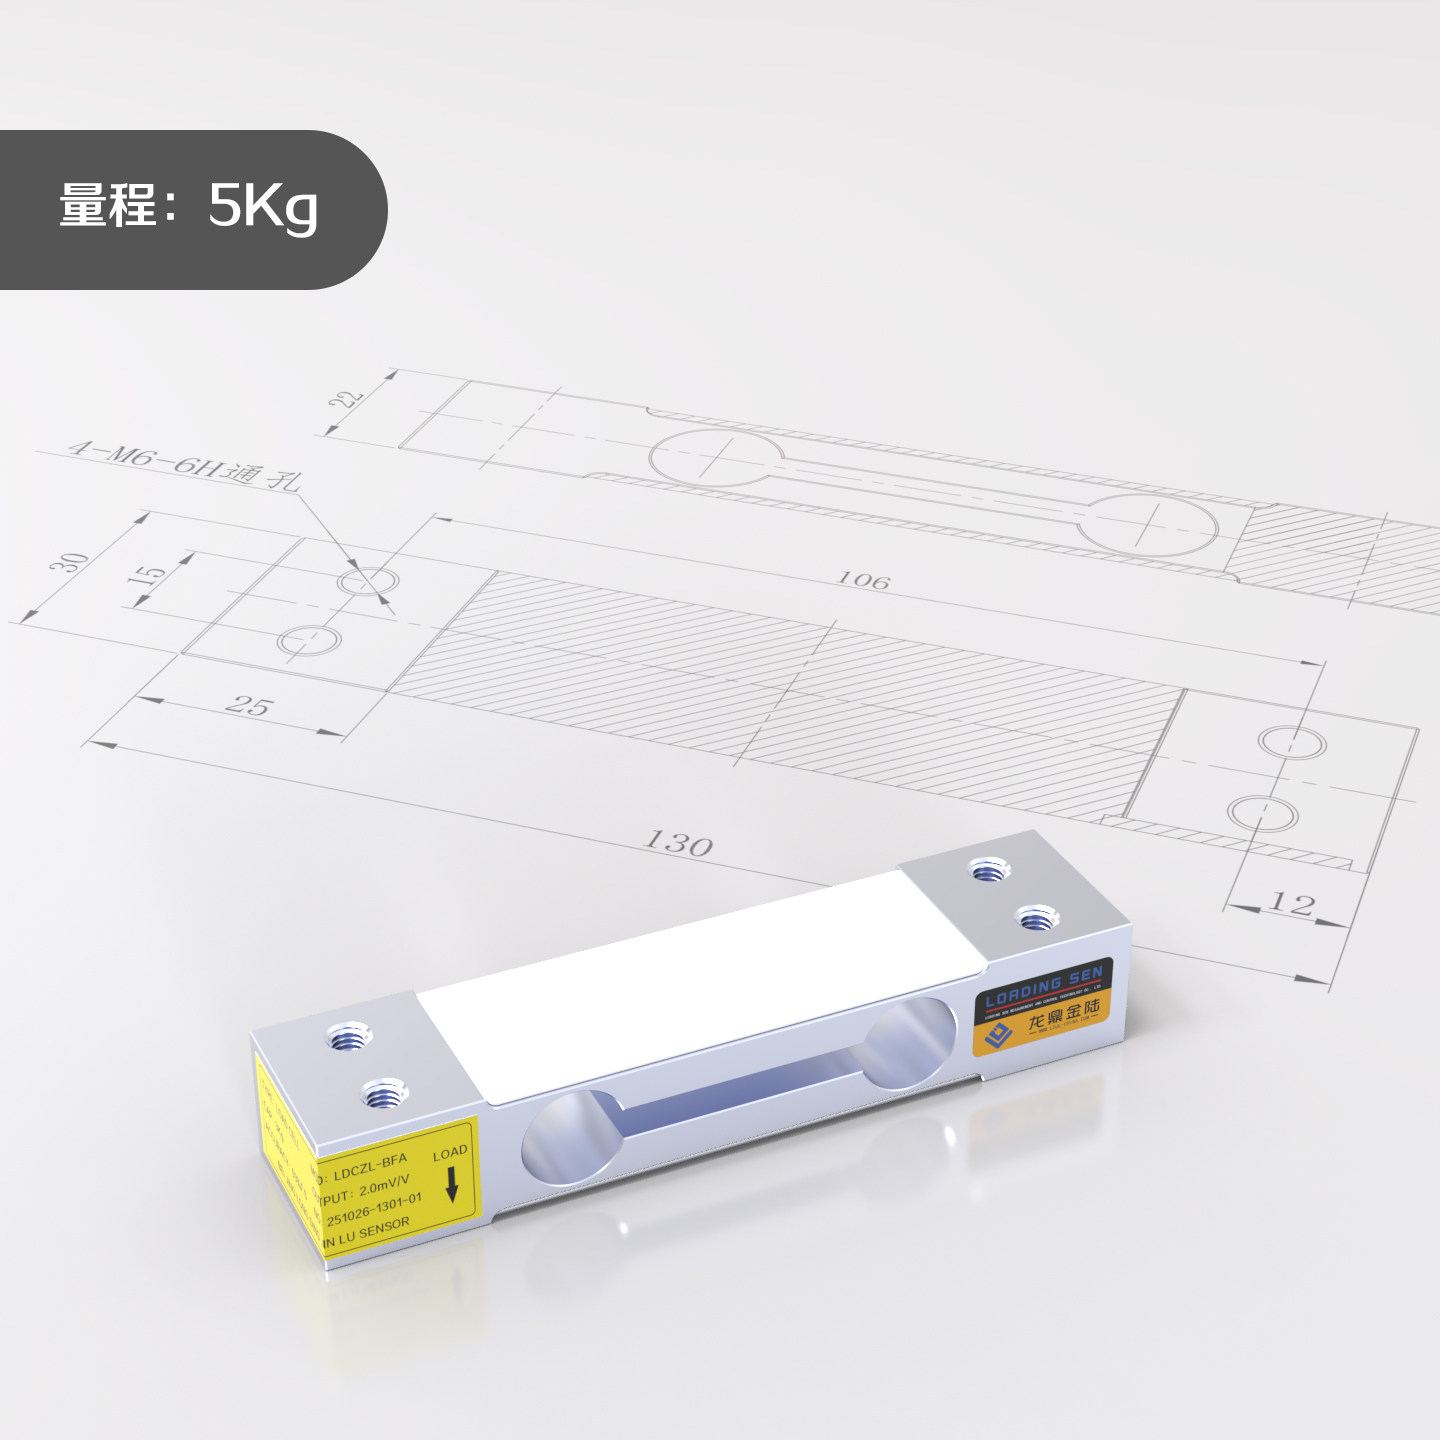 📷 查看大图 |
LOADING SEN传仪店 | LDCZL-BFA 悬臂梁称重传感器 (量程 0~5Kg / 输出灵敏度 \(2.0 \pm 0.2\,\text{mV/V}\)) |
1 支 | ¥45.75 | ¥45.75 | 核心物理力学触觉,用于微小弹性变形区间原位提取有效弯曲刚度 \(K_e\),灵敏度高且线性区间宽。 |
| 12 | 传感器专用安装垫片 | 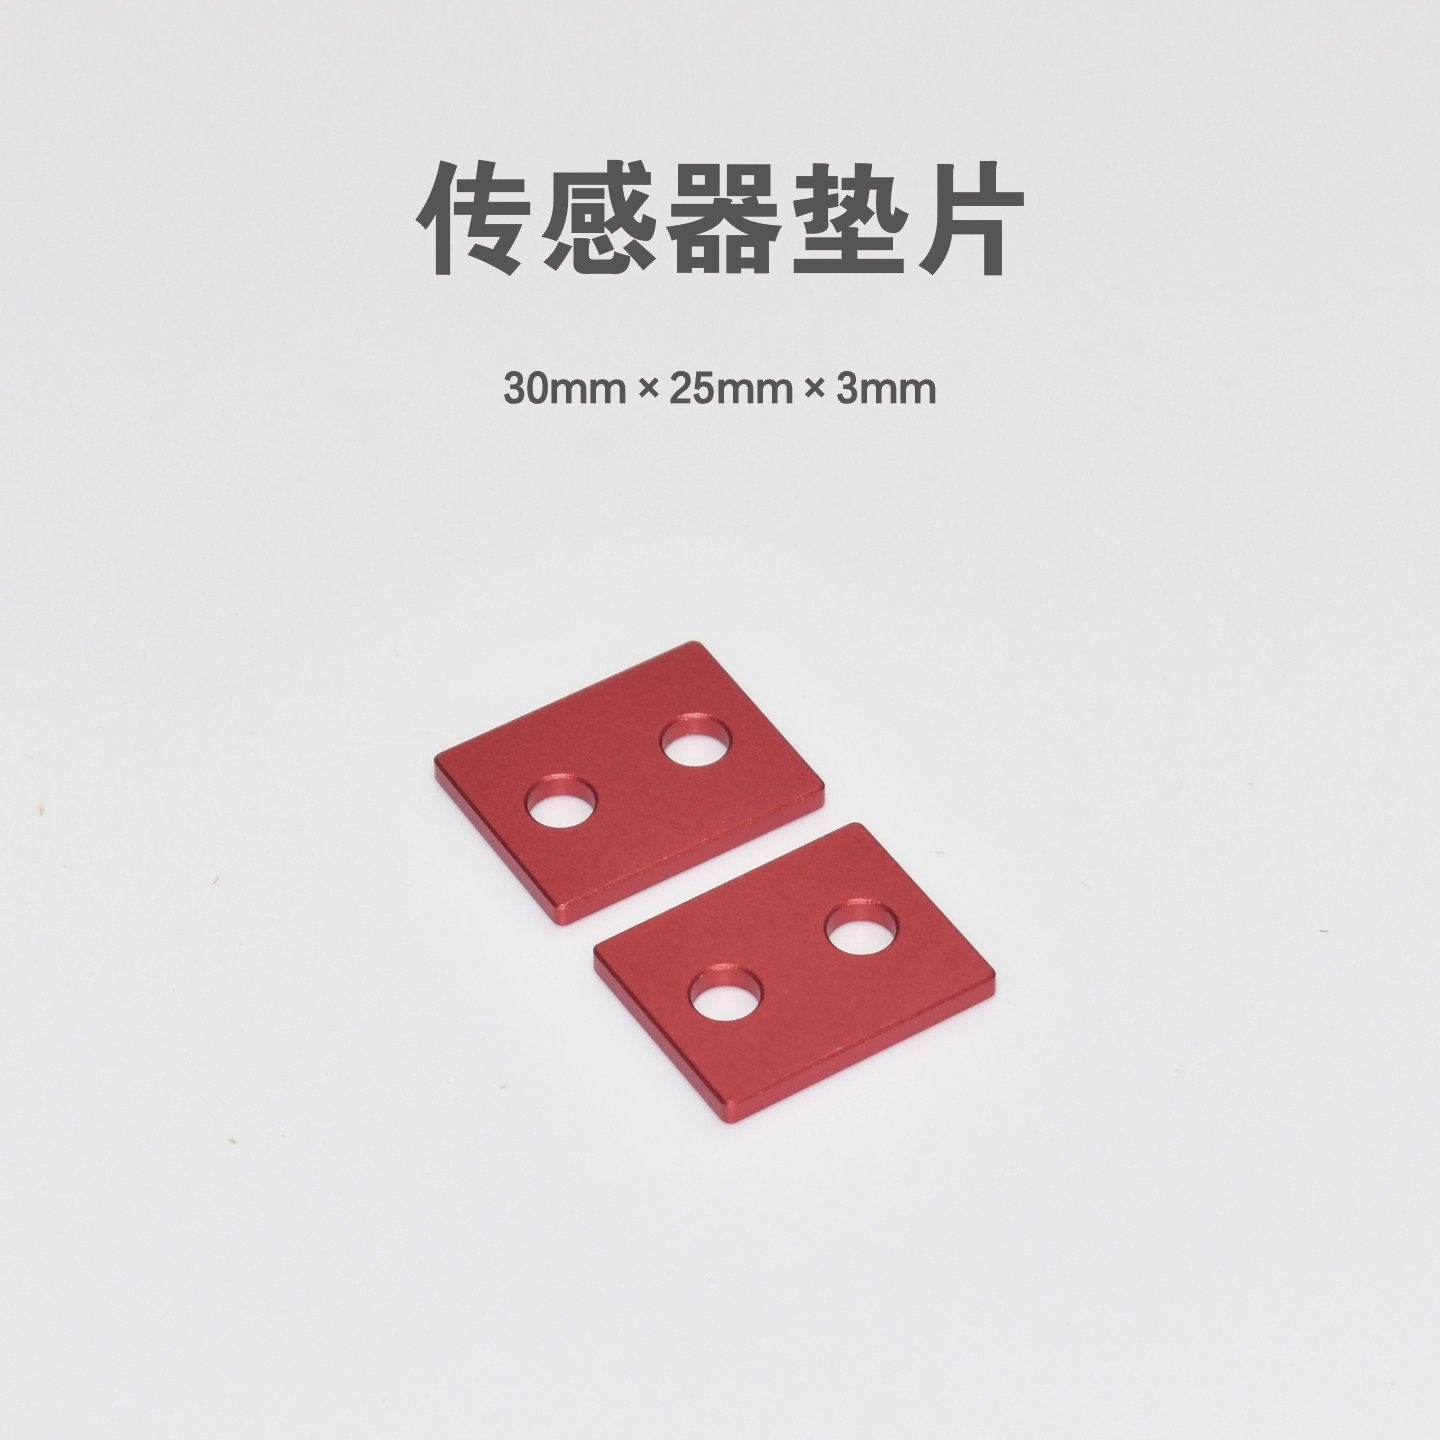 📷 查看大图 |
LOADING SEN传仪店 | 传感器专用铝合金垫片(一对,30mm × 25mm × 3mm) | 1 对 | ¥14.60 | ¥14.60 | 用于传感器平卧侧装,留出微形变悬空缝隙,消除垂直高支架带来的巨大偏载倾覆力矩。 |
| 13 | 传感器双层金属支架 | 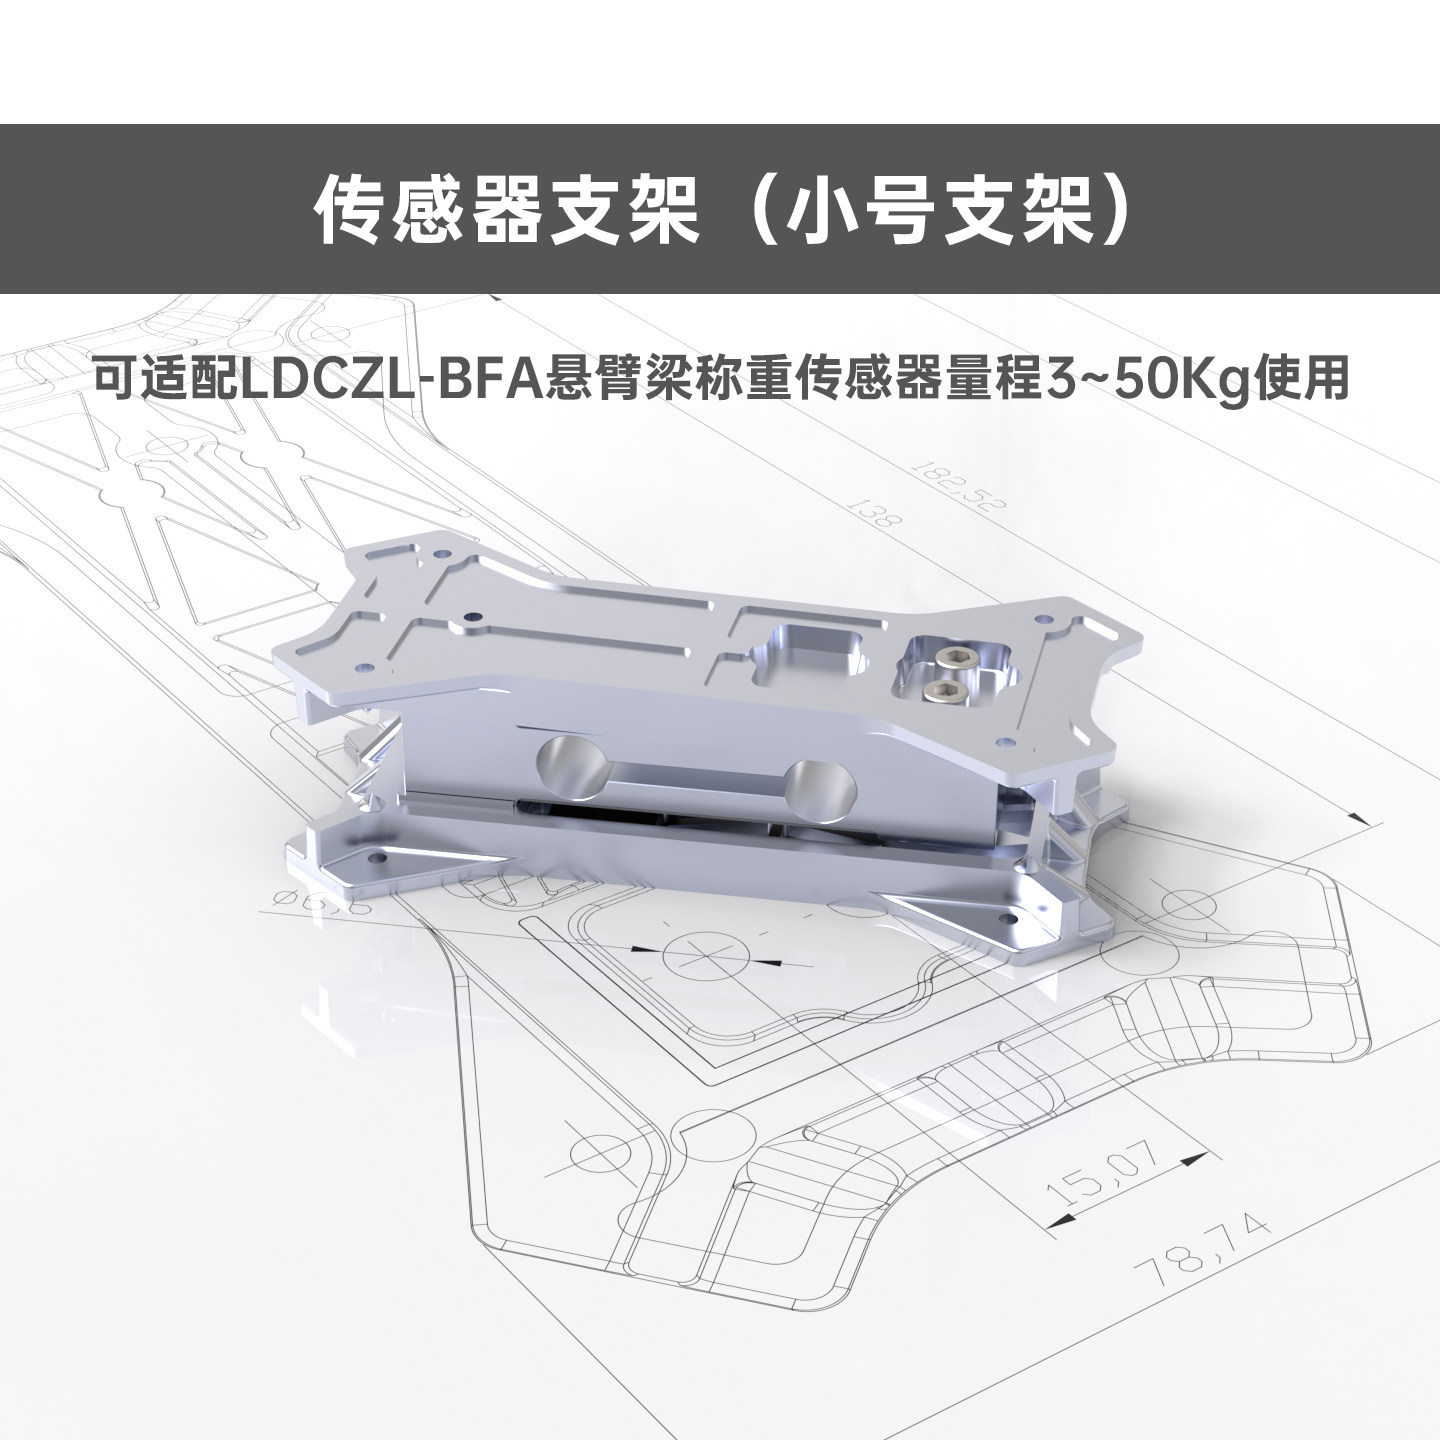 📷 查看大图 |
LOADING SEN传仪店 | 传感器支架(小号一对)(全铝合金双层立体冲压结构) | 1 套 | ¥52.60 | ¥52.60 | 预留工装。可用于 P1 静态两点法标定实验台、电子秤称重验证或材料垂直拉压力通用测力治具。 |
| 14 | 实验退火纯铝线 (2.0mm) |  📷 查看大图 |
金博金属材料 | 本色直径 2.0mm【10米】(软态退火纯铝丝) | 1 卷 | ¥30.00 | ¥30.00 | 主力实验耗材。消除内部残余应力,折弯阻力平缓适中,塑性屈服与回弹特性显著稳定,不伤电机。 |
| 15 | 实验退火纯铝线 (1.5mm) | 📷 查看大图 |
金博金属材料 | 本色直径 1.5mm【10米】(软态退火纯铝丝) | 1 卷 | ¥25.00 | ¥25.00 | 初调试机防撞保护耗材;与 2.0mm 组合开展跨线径消融实验,用于验证 \(K_e \propto d^4\) 理论公式。 |
| 16 | USB 逻辑分析仪套件 | 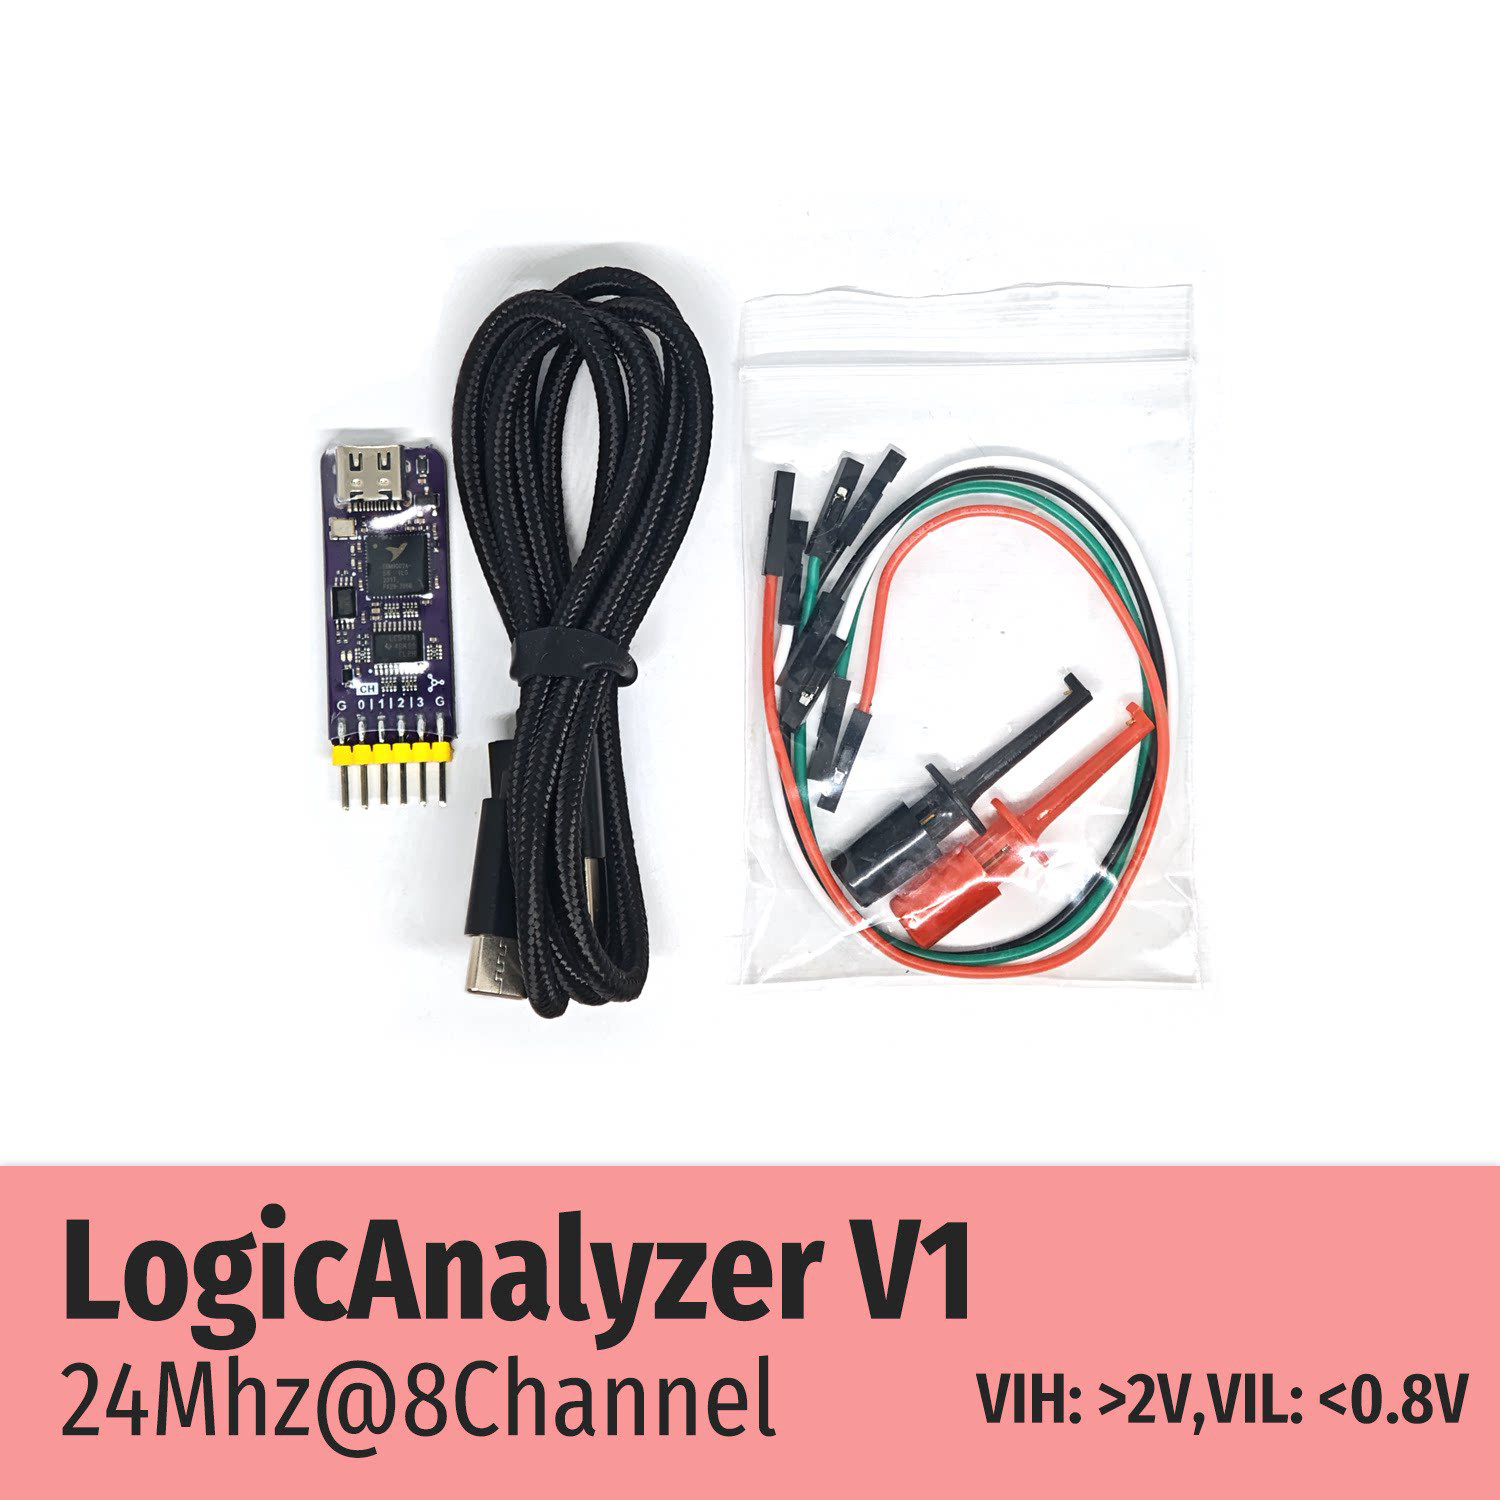 📷 查看大图 |
RunesKee工业旗舰店 | LogicAnalyzer 24MHz 8通道 (套餐1:含主机+数据线+杜邦线+细弹簧测试勾) |
1 套 | ¥64.35 | ¥64.35 | 协议排障物理外挂。支持 PulseView/Saleae,探针勾直接抓取 I2C 数据包与电机 STEP 加减速方波脉冲。 |
| 17 | 全不锈钢数显游标卡尺 | 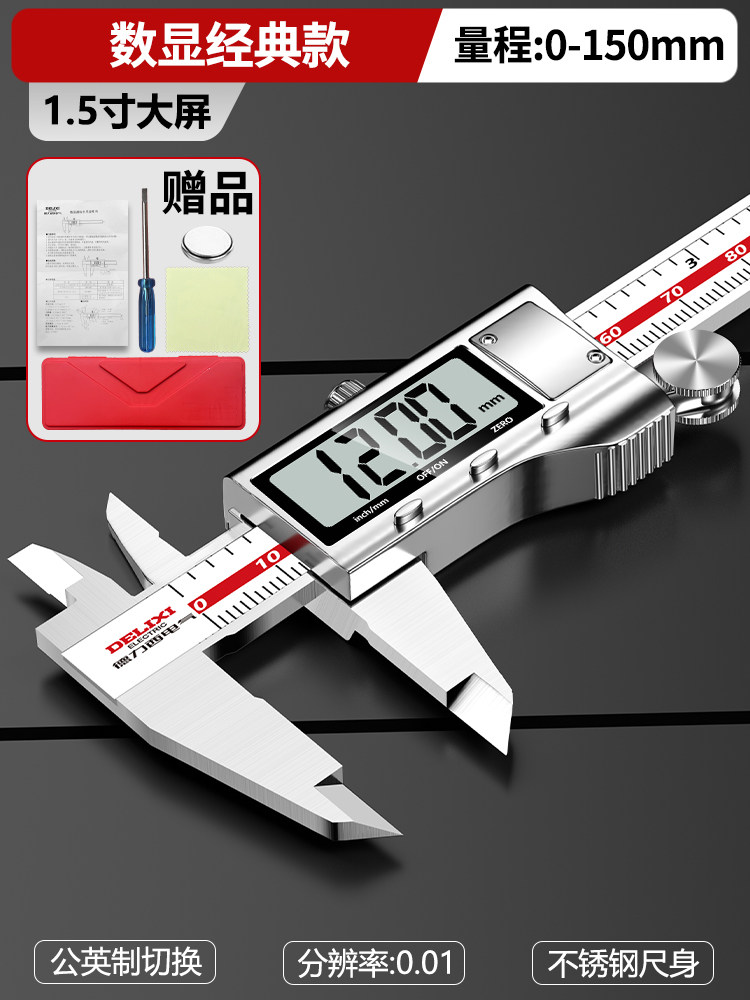 📷 查看大图 |
德力西电气易德邦店 | 【升级款大屏】0-150mm 全不锈钢尺身 (分辨率 0.01mm / 铜定栅 / 送硬收纳盒+备用电池) |
1 把 | ¥42.88 | ¥42.88 | 学术数据严谨基石。精确测量线材微米级真实直径与力臂,彻底规避塑料卡尺形变误差,代入刚度方程。 |
| 18 | 304不锈钢螺丝盒装套件 | 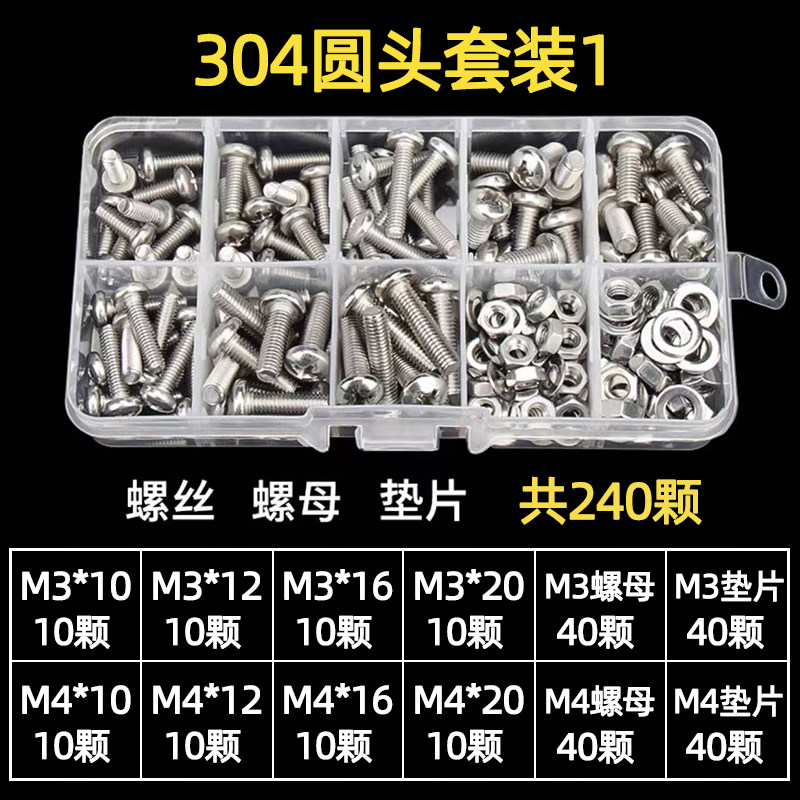 📷 查看大图 |
以瑟官方旗舰店 | 304 套餐 1(圆头 240 颗 / 送 10 格盒) 含 M3/M4 各 4 种长度 + 螺母各 40 颗 + 平垫片各 40 颗 |
1 盒 | ¥7.31 | ¥7.31 | 机构紧固五金。M3 锁电机与限位开关,M4 锁力传感器,平垫片均匀分散压强,保护 3D 打印构件不破裂。 |
| 19 | S2合金钢精密螺丝刀套 | 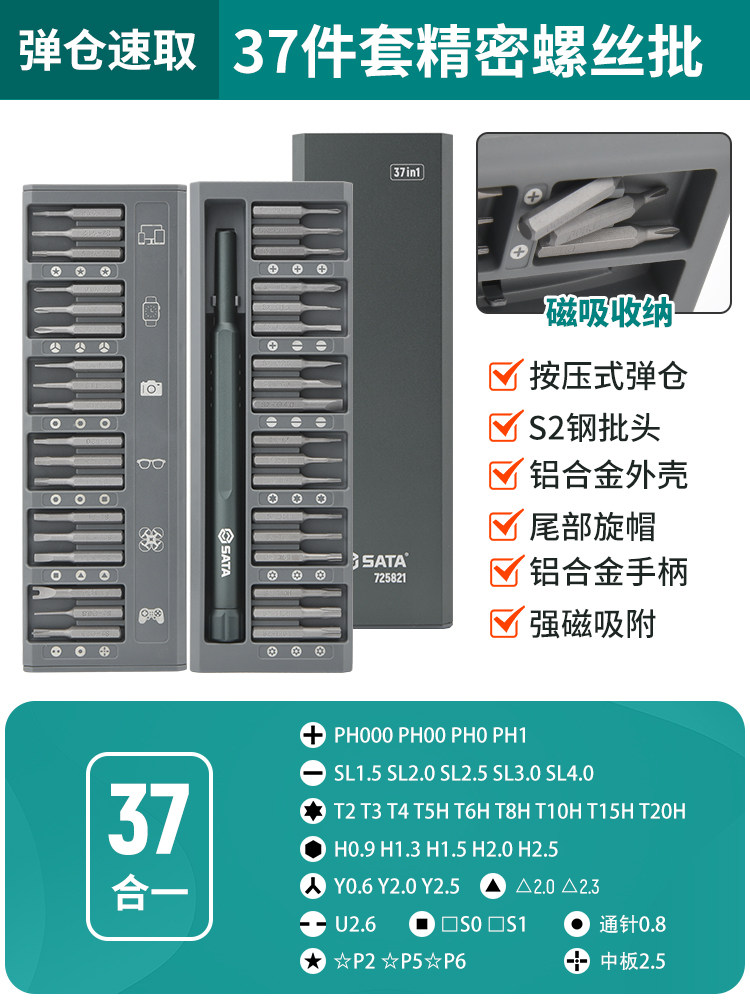 📷 查看大图 |
SATA世达官方旗舰店 | 37 合 1 精密型【725821】 (按压弹仓铝盒 / S2 钢高硬度批头 / 强磁吸附) |
1 套 | ¥64.16 | ¥64.16 | 一盒通吃。自带 SL2.0/2.5 一字头拧紧接线端子,自带 H1.5/2.0/2.5 内六角批头锁紧电机与紧定顶丝。 |
| 20 | 5寸精密电子斜口剪切钳 | 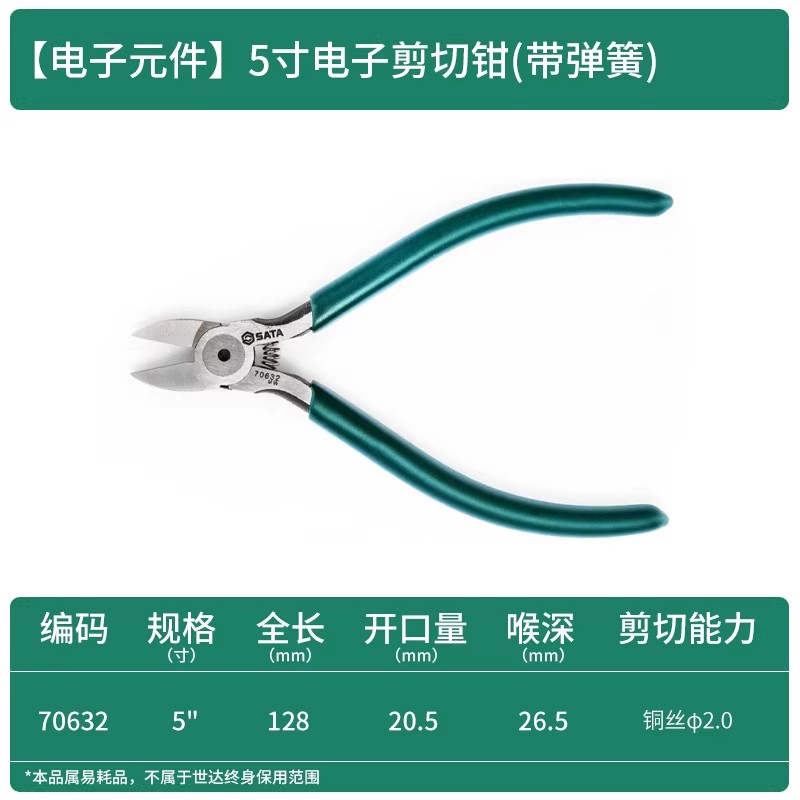 📷 查看大图 |
SATA世达官方旗舰店 | 5寸电子剪切钳【70632】 (带复位弹簧 / 铬钒钢精密平整刃口) |
1 把 | ¥41.75 | ¥41.75 | 铝线剪切专用。剪口垂直平齐无挤压毛刺,确保每次切断的实验样条几何尺寸高度一致。 |
| 合计 | 全套软硬件、动力、感知、耗材与工具链全景总成 | — | 13 家专业旗舰店与专营店联合供应 | 20 项核心品类全部配齐(工业级防呆与学术高配) | 共 24 件 | — | ¥906.49 | 全系统闭环:含安全供电、双主控、双电机、完整工具链与测量仪表,无任何冗余盲目配件 |
1.3 官方推荐防呆 GPIO 引脚分配与电气安全基准表
ESP32 引脚众多但存在严苛的底层硬件限制。为防止学生踩中 Strapping 启动引脚或 Flash 内部引脚导致死机,实训全程统一锁死以下引脚映射:
| 外设模块类别 | 外设功能脚 | ESP32 GPIO 推荐脚 | 硬件特性与安全防呆准则 |
|---|---|---|---|
| 测力 ADC (NAU7802) | SDA (数据线) | GPIO 21 | 硬件标准 I2C 数据总线,工作电压统一接 3.3V |
| SCL (时钟线) | GPIO 22 | 硬件标准 I2C 时钟总线 | |
| 步进电机 (TMC2209) | STEP (步进脉冲) | GPIO 25 | 普通高速数字输出引脚,不受系统开机状态影响 |
| DIR (方向控制) | GPIO 26 | 普通数字输出引脚,控制电机旋转顺逆方向 | |
| EN (使能脱机) | GPIO 27 | 低电平使能(Active LOW);开机默认写高电平锁止驱动更安全 | |
| 机械限位微动开关 | LIMIT (限位输入) | GPIO 33 | 支持外部硬件中断,代码配置为内部上拉 INPUT_PULLUP |
| USB 串口通信 | TXD / RXD | GPIO 1 / GPIO 3 | 板载 Type-C 直连 Mac mini,严禁外接任何跳线占用 |
Caution
⚠️ 电气连接三大保命红线(必须向学生严格强调)
- 严禁占用 Flash 与 Strapping 引脚:绝对禁止外接
GPIO 6~11(芯片内部 Flash 线,外接即死机)和GPIO 12(开机若被拉高会导致 Flash 电压错误变砖)。 - 必须全系统共地(Common Ground):12V 可调直流电源的 GND 必须与 ESP32 的 GND 牢固连在一起!若未共地,脉冲无参考电平,电机会剧烈震颤甚至烧毁引脚。
- TMC2209 逻辑电压 \(V_{IO}\) 只能接 3.3V:驱动板上的逻辑供电 \(V_{IO}\) 必须接 ESP32 的 3.3V,严禁接到 5V,否则 5V 电平倒灌将烧毁 ESP32 芯片。
2. 五大机电控制练手项目全景实施手册
P1:【传感基石】高频测力采样、标定与动态滤波
📖 完整专项实验与零基础上手指南:esp_lab_p1.md · esp_lab_p1_note.md (工程手记与排障实录)
- 难度评级:★★☆☆☆(2星 · 基础入门)
- 核心任务:
- 接线:NAU7802 接入 ESP32 硬件 I2C(SDA-GPIO21, SCL-GPIO22),接力传感器红黑绿白四线(若为五线制传感器,多了黄色/裸金属屏蔽线,与黑线并联拧入
E-或接 ESP32 的GND单端接地,详见 esp_lab_p1_note.md 4.2 节)。 - 标定:实现零点去皮(Tare)与两点法线性增益转换,把原始码值映射为牛顿(N)。
- 滤波:编写 滑动中位值去极值滤波(窗口 \(W=5\))+ 一阶低通滤波(\(\alpha=0.2\)):
\(y[n] = \alpha \cdot x[n] + (1 - \alpha) \cdot y[n-1]\)
(注:首次采样需直接初始化 \(y[0] = x[0]\),防止冷启动时产生漫长的爬升拖尾)。
- 接线:NAU7802 接入 ESP32 硬件 I2C(SDA-GPIO21, SCL-GPIO22),接力传感器红黑绿白四线(若为五线制传感器,多了黄色/裸金属屏蔽线,与黑线并联拧入
- 避坑指南:若选用 HX711,必须拉高 RATE 脚(80Hz 模式);若用 NAU7802,初始化配置为 320 SPS;传感器屏蔽线严禁触碰信号线或激励正,严禁两端接地形成地环路。
- 专项实验测试清单:
- 实验 1.1(线性度测试): 记录空载码值去皮后,依次放上 100g (0.98N)、200g (1.96N)、500g (4.90N) 砝码,检验三点线性回归相关系数 \(R^2 \ge 0.999\),绝对示值误差 \(\le \pm 0.05\,\text{N}\)。
- 实验 1.2(静止底噪测试): 空载静止放置,以 50Hz 采样打印 500 个点,滤波后读数波动严格限制在 \(\pm 0.02\,\text{N}\) 以内(末位不跳字)。
- 实验 1.3(抗振与野值剔除): 放置 200g 砝码时在传感器旁用力敲击桌面 3 次,中值滤波需剔除瞬变毛刺脉冲并在 \(100\,\text{ms}\) 内恢复稳态。
- 实验 1.4(阶跃响应延迟): 迅速放上/拿开砝码,力值从 0 攀升至目标值 90% 的上升时间 \(t_{\text{rise}} < 50\,\text{ms}\),无持续振铃与拖尾。
P2:【执行基石】TMC2209 步进加减速控制与机械归零
📖 完整专项实验与零基础上手指南:esp_lab_p2.md · esp_lab_p2_note.md (工程手记与排障实录)
- 难度评级:★★★☆☆(3星 · 进阶执行)
- 核心任务:
- 驱动配置:TMC2209 配置 1/16 细分,角度到步数转换公式为:
\(\text{Steps} = \text{Angle}(^\circ) \times \frac{200 \times 16}{360^\circ} \approx \text{Angle}(^\circ) \times 8.8889\,\text{steps/deg}\) - 运动控制:调用
AccelStepper库生成平滑梯形加减速曲线。在loop()中确保无阻塞执行stepper.run()。 - 机械回零(Homing):电机以恒定低速反转触碰微动开关,触发限位中断立即刹停,标定物理零点 \(0.0^\circ\)。
- 驱动配置:TMC2209 配置 1/16 细分,角度到步数转换公式为:
- 避坑指南:严禁在通电状态下拔插电机相线,感应反电动势会瞬间击穿 TMC2209 芯片。
- 专项实验测试清单:
- 实验 2.1(50次长周期往复失步测试): 编写循环指令让电机在 \(0^\circ \leftrightarrow 90.0^\circ\) 之间全速往复运动 50 次,运行完毕后返回 \(0^\circ\),轴端标记指针与机械物理挡点偏差 \(< 0.1^\circ\)(无累积失步)。
- 实验 2.2(微动回零重复定位精度): 分别从随机起始角度(\(30^\circ, 60^\circ, 120^\circ\))触发
$HOME#归零指令,碰撞限位开关停机,重复 10 次,记录停止位置离散度 \(< 0.1^\circ\)。 - 实验 2.3(启停加减速静音检验): 验证 TMC2209 StealthChop 静音模式,电机在低速爬行与高速启停过程中平滑无冲撞、无高频刺耳啸叫。
P3:【安全保护】力载荷超限急停与软硬件限位联动
- 难度评级:★★★☆☆(3星 · 工业安全)
- 核心任务:
- 双重限位架构:
- 软件限位:设置电机最大运动行程区间 \([-5.0^\circ, +135.0^\circ]\),越界软件锁死。
- 硬件限位:微动开关接 GPIO 33,直连外部硬件中断(
FALLING触发),下压即刻进入急停。
- 力矩安全切断:在电机行进循环中嵌入高速力阈值监听,一旦实时滤波力 \(F > F_{max}\)(如 \(15\,\text{N}\),线材卡死或模具碰撞),强制触发急停(E-STOP)并将状态置为锁定。
- 双重限位架构:
- 避坑指南:中断服务函数(ISR)必须极其精简,严禁在中断内调用
Serial.print或delay,仅修改volatile bool is_estopped = true;标志位。 - 专项实验测试清单:
- 实验 3.1(硬件外部中断刹车延迟): 电机全速转动过程中,手动轻触限位开关,电机制动必须在 1 个微步步进周期(\(< 1\,\text{ms}\))内瞬间生效锁死。
- 实验 3.2(过载力矩硬件自锁测试): 电机低速转动中,用手或木块阻挡受力盘使其受力 \(> 10\,\text{N}\),固件必须在 \(10\,\text{ms}\) 内自动急停并回传
$ALARM,OVERLOAD#,在收到上位机安全复位指令前拒绝任何运动。 - 实验 3.3(软件越界拦截): 故意发送超出安全区间的指令(如
$GOTO,180#或$GOTO,-30#),固件应在接收瞬间拦截报错,电机保持静止。
P4:【协议契约】ESP32 双向串口指令协议栈设计
- 难度评级:★★★☆☆(3星 · 接口中间件)
- 核心任务:
- 制定下位机轻量纯文本 ASCII 帧格式(以
$开头,#结尾):- 主机发:
$HOME#(回零)、$GOTO,angle#(定位)、$ESTOP#(急停)、$RESET#(报警复位)、$PROBE,speed#(探针试折)。 - 下位机回:
$ACK,OK#(确认接收)、$DONE#(到位完成通知)、$DAT,angle,force#(流式时序包)、$ALARM,ERR_TYPE#(报警)。
- 主机发:
- 非阻塞字符流解析器:状态机逐字符拼帧,杜绝
delay与阻塞等待。
- 制定下位机轻量纯文本 ASCII 帧格式(以
- 软件架构与核心逻辑:
- 非阻塞状态机:下位机在
loop()中通过状态标志位逐字符处理串口数据,检测到$开启接收缓存,检测到#触发字符串解析与执行,严禁使用任何阻塞式等待函数。 - 到位状态闭环:电机运动由
AccelStepper库在后台以步进中断/非阻塞方式驱动,运动到达目标步数(stepper.distanceToGo() == 0)时主动发送$DONE#。
- 非阻塞状态机:下位机在
- 专项实验测试清单:
- 实验 4.1(高频双向收发压力测试): Python 脚本以 50Hz 速率连续发送 500 条随机查询与控制指令,统计下位机应答率,要求丢包率 = 0%,往返延迟 \(< 15\,\text{ms}\),无死锁挂起。
- 实验 4.2(半包、粘包与乱码注入容错): 故意注入残缺数据(如
GOTO,45无帧头、$MOVE,无尾部、乱码),解析器能自动丢弃错误字节并精准捕获下一有效帧。 - 实验 4.3(全双工流式数据吞吐与到位通知): 发送
$GOTO,45#,电机运动期间持续上报$DAT,θ,F#,运动到位停止的瞬间准确收到$DONE#帧。
P5:【中控集成】Python 机电调试台与力-角示波器
- 难度评级:★★★★☆(4星 · 综合集成)
- 核心任务:
- 多线程并发解耦(macOS/Windows 跨平台):
- 后台采集线程:负责监听串口解析
$DAT,θ,F#,推入线程安全queue.Queue。 - GUI 主线程:基于
PyQtGraph结合QTimer定时器以 \(30\,\text{Hz}\) 频率排空队列并刷新曲线,杜绝界面假死与串口缓冲区积压。
- 后台采集线程:负责监听串口解析
- 跨平台串口自动枚举:使用
serial.tools.list_ports自动识别 Mac(/dev/cu.usbserial-*)与 Windows(COMx)。
- 多线程并发解耦(macOS/Windows 跨平台):
- 软件架构与核心逻辑:
- 生产者-消费者模式:利用独立后台守护线程进行阻塞式串口行读取,将解析得到的
(theta, force)元组推入线程安全队列;主界面线程由高精度定时器驱动,批量提取队列数据渲染波形,实现采集与绘图彻底解耦。 - 机电控制面板:集成归零、单步角度点动、探针试折与急停按钮,实时显示当前机构角度与接触力读数。
- 生产者-消费者模式:利用独立后台守护线程进行阻塞式串口行读取,将解析得到的
- 专项实验测试清单:
- 实验 5.1(UI 零延迟与高帧率吞吐): 接收 320Hz 实时数据流时,示波器窗口缩放、拖动及按钮点击无卡顿,刷新帧率 \(\ge 30\,\text{fps}\),Mac mini 上 CPU 占用率 \(< 15\%\)。
- 实验 5.2(全工步实战联调): 装上一根 1.5mm 软铝丝,点击“探针试折”,系统自动归零 \(\to\) 慢速折弯 5° \(\to\) 示波器实时呈现出干净的弹性线性段 \(\to\) 导出规范 CSV 表格。
3. 难度评级汇总与递进路线
【机电控制实战递进路线】
 难度
  ↑
高|                                            ★ P5: 综合中控台与示波器 (4星)
  |                                        /
  |              ★ P2: 步进运动 (3星)    ★ P3: 安全保护 (3星)    ★ P4: 协议交互 (3星)
  |             /
低|   ★ P1: 传感滤波 (2星)
  +---------------------------------------------------------------------------------→ 项目演进
- P1(2星 · 感知): 搞定“传感器怎么读、怎么去噪、怎么标定”。
- P2(3星 · 执行): 搞定“电机怎么平稳走、怎么回机械原点”。
- P3(3星 · 安全): 搞定“机构怎么不撞机、遇到卡死怎么保安全”。
- P4(3星 · 接口): 搞定“单片机怎么听懂电脑话、怎么稳定吐数据”。
- P5(4星 · 中控): 搞定“如何用电脑图形化控制整个机电系统并实时看曲线”。
完成上述 5 个项目后,学生即可完全掌控这套折弯机器人机电硬件与嵌入式底层的全部控制权,后续算法组只需基于 P4 的串口协议下发指令即可。
DOCUMENT VERIFIED // MECHATRONIC CONTROL CURRICULUM SPECIFICATION